视频介绍
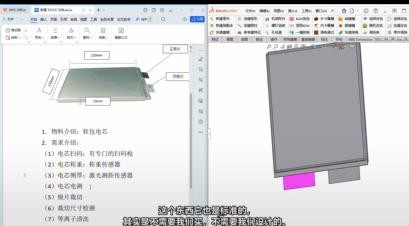
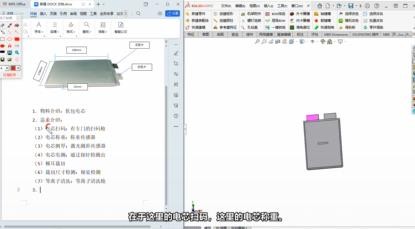
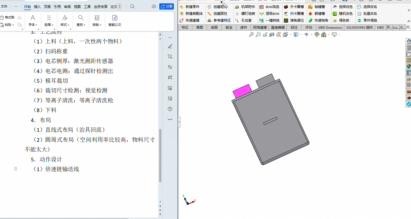
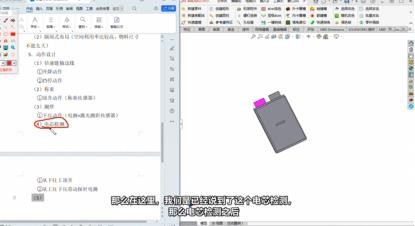
这节课接着直线布局,讲前四个工位的动作。输送线选倍速链,治具在线上流动,工位前设挡停机构;治具回流需要上下升降。扫码只需架设相机,不设运动动作。称重要把治具和电芯从下往上顶起,气缸上安装称重传感器。测厚需在给定压力下测平均厚度,可用电缸或伺服模组带动压板平稳下压,配合激光测距传感器测位移。电测时极耳较软,先从下往上顶撑住极耳,再由探针从上往下压,普通气缸即可实现,精度要求高再考虑伺服模组。课程把动作需求与机构选型对应起来,为后续结构设计做铺垫。
视频介绍
这节课接着直线布局,讲前四个工位的动作。输送线选倍速链,治具在线上流动,工位前设挡停机构;治具回流需要上下升降。扫码只需架设相机,不设运动动作。称重要把治具和电芯从下往上顶起,气缸上安装称重传感器。测厚需在给定压力下测平均厚度,可用电缸或伺服模组带动压板平稳下压,配合激光测距传感器测位移。电测时极耳较软,先从下往上顶撑住极耳,再由探针从上往下压,普通气缸即可实现,精度要求高再考虑伺服模组。课程把动作需求与机构选型对应起来,为后续结构设计做铺垫。