知识库
机械设计系统教程,持续更新
-
半导体固晶机摆臂机构:吸盘夹头设计
本节讲吸盘夹头设计,开让位槽,布置微型滑块导轨、弹簧和限位,选这类小滑块,完成安装板与夹头连接。
-
半导体固晶机摆臂机构:吸盘夹头浮动设计
本节讲吸盘夹头浮动结构,夹头开槽夹持吸嘴,打螺纹孔锁紧,内孔装弹簧并做硬限位和压紧螺母,实现浮动压紧。
-
半导体固晶机摆臂机构: 固定座结构设计
本节细化固晶机摆臂固定座,布置固定孔和侧边孔,处理减重与加工工艺,并用紧定螺钉圆周阵列压紧轴承。
-
半导体固晶机摆臂机构:结构细化
本节完成摆臂机构孔位细化,布置螺纹孔与沉头孔并镜像,处理沉头深度和减重切除,做小孔、倒角及对称修整。
-
半导体固晶机摆臂机构:感应器添加
本节讲摆臂机构感应器添加,用可调型材座和光电开关检测升降与旋转位置,布置原点、正负限位及钣金感应片,并打孔固定。
-
高精度斜面顶升升降平台:开课篇
本课介绍高精度斜面顶升升降平台的开篇,说明伺服电机、滚珠丝杠和交叉滚子导轨的组成,并引出从选型到建模的完整设计流程。
-
高精度斜面顶升升降平台:底座结构搭建
本节高精度斜面顶升升降平台,搭建升降平台底座,完成底板、侧板、中间支撑板,选8×2.4滚珠丝杠、圆法兰支撑座,布置固定座、螺母和安装板让位。
-
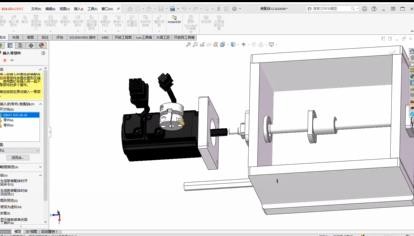
高精度斜面顶升升降平台:电机、丝杆、轴承座、联轴器选用
本节讲升降平台驱动选型,选用100W伺服电机、8×2.4滚珠丝杠、膜片式锁紧联轴器,设计电机安装板与支撑座,完成同心、距离和平行配合。
-
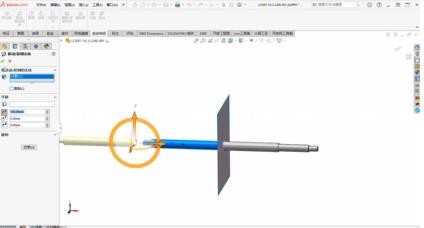
高精度斜面顶升升降平台:导轨选用以及下楔形块设计
本节讲高精度斜面顶升平台导轨与下楔形块设计,选用上银MGN15C导轨,调整丝杠和导轨长度,定义30°楔角并完成让位槽与固定结构。
-
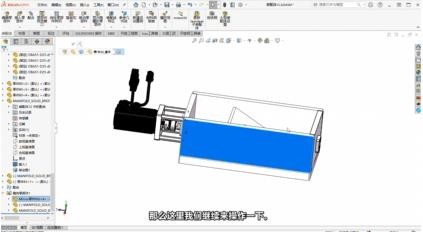
高精度斜面顶升升降平台:交叉辊子导轨选用以及上楔形块设计
本节讲上楔形块设计,在斜面开槽安装交叉滚子导轨,按行程和承载力选型,打M3孔固定,调整滑块与导轨配合,实现短行程平稳升降。
-
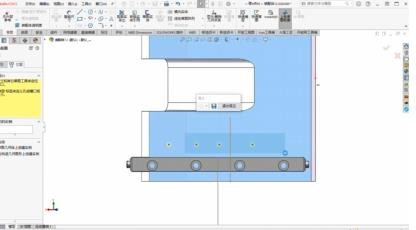
高精度斜面顶升升降平台:交叉辊子导轨的安装以及配合设计
本节讲交叉滚子导轨安装配合,按2090导轨最大行程50mm取一半25mm,用距离配合限制升降高度,并调整楔形块和板件尺寸。
-
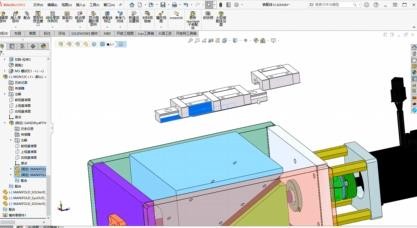
高精度斜面顶升升降平台:升降平台导向设计
本节讲升降平台导向设计,侧边布置MGN12C微型导轨滑块,用距离限制配合控制2~15mm导向行程,调整板件和丝杠长度并镜像等操作。
-
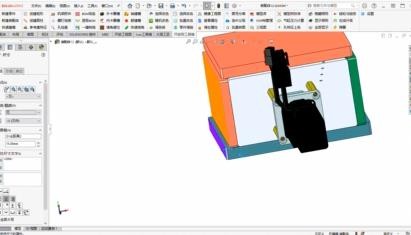
高精度斜面顶升升降平台:结构件打孔细化
本节细化升降平台结构件打孔,调整导轨与顶板,板厚增至20,完成M6、M5沉头孔和M4螺纹孔,处理破孔并镜像布置等。
-
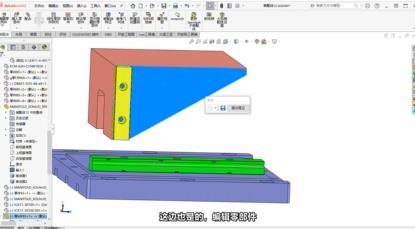
高精度斜面顶升升降平台:标准件打孔细化
本节细化升降平台标准件打孔,调整孔位对称,滑块打M3螺纹孔并减重,板件打M4圆周阵列孔,校核沉头深度与M3螺钉干涉等操作。
-
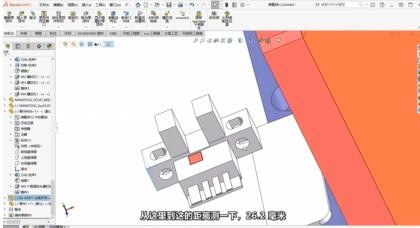
高精度斜面顶升升降平台:感应器安装设计
本节讲高精度斜面顶升平台感应器安装,制作钣金支架固定正负限位和原点开关,开U形让位孔,调整感应距离并打M3孔固定。