视频介绍
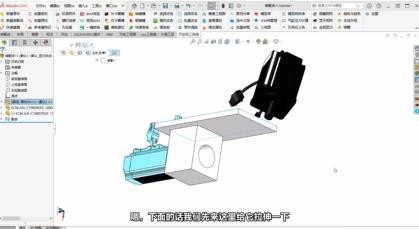
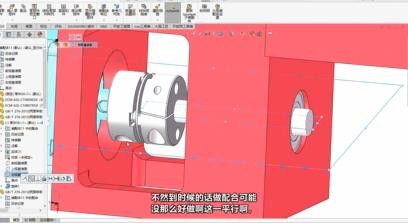
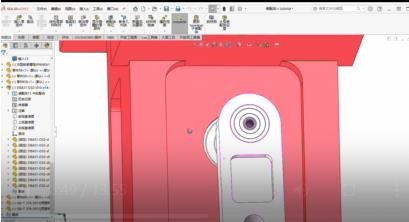
本课继续半导体固晶机摆臂机构,重点细化气缸抱箍。先处理抱箍与相邻零件的避让,留间隙并切角,避免运动过程中碰在一起;再用重合、平行和宽度配合定位抱箍与摆臂,校核最低点和最高点行程,,确认升降范围足够。连接板打沉头孔和螺纹孔,沉头深度按板厚自定义,板厚可减至适合尺寸,既减重又保证连接刚性。课程强调抱箍与气缸、摆臂的连接可靠性、运动间隙和沉头孔避让,为摆臂升降动作提供稳定支撑。
视频介绍
本课继续半导体固晶机摆臂机构,重点细化气缸抱箍。先处理抱箍与相邻零件的避让,留间隙并切角,避免运动过程中碰在一起;再用重合、平行和宽度配合定位抱箍与摆臂,校核最低点和最高点行程,,确认升降范围足够。连接板打沉头孔和螺纹孔,沉头深度按板厚自定义,板厚可减至适合尺寸,既减重又保证连接刚性。课程强调抱箍与气缸、摆臂的连接可靠性、运动间隙和沉头孔避让,为摆臂升降动作提供稳定支撑。